Intelligenza artificiale e robotica nel noccioleto (robot autonomi, riconoscimento di frutti/parassiti)
Contenuto generato da intelligenza artificiale — verificare prima dell'applicazione
Questo articolo è stato composto automaticamente a partire da una raccolta di letteratura sul nocciolo, utilizzando l'intelligenza artificiale, e può contenere errori o dati obsoleti. Serve come punto di partenza per ulteriori ricerche, non come consulenza tecnica. Dosaggi, prodotti e tempistiche sono indicativi e dipendono dalla varietà, dalla località e dalle normative vigenti: verificare sempre con il servizio di consulenza agraria e sulle fonti ufficiali prima dell'applicazione.
L'intelligenza artificiale (IA), il machine learning (ML) e la robotica autonoma sono ormai entrate nei frutteti — e quindi anche nei noccioleti. Se il telerilevamento con droni e i sensori IoT rispondono alla domanda "cosa sta succedendo nel mio noccioleto", questo articolo va oltre: si occupa di come i sistemi riconoscano autonomamente malattie, parassiti e frutti dalle immagini, come stimino la resa basandosi su misurazioni sparse e come i robot autonomi si muovano tra le file eseguendo le operazioni. Per il produttore italiano, il valore reale risiede nella valutazione concreta: cosa funziona già sul campo e cosa è ancora in laboratorio o in fase di ricerca. Il quadro di riferimento principale per il nocciolo è il progetto europeo PANTHEON, attorno al quale negli ultimi anni è nata la maggior parte della letteratura pertinente specifica per questa coltura.
Perché si tratta di una "direzione avanzata"
L'insieme dell'agricoltura digitale copre strumenti che forniscono all'agricoltore dati migliori: sensori, immagini satellitari e da drone, software di registrazione, sistemi di supporto alle decisioni (DSS). In questi strumenti, la decisione viene ancora presa ed eseguita dall'uomo. L'IA e la robotica modificano proprio questa parte della catena:
- Percezione — l'algoritmo "vede" e classifica autonomamente (foglia sana/malata, presenza/assenza di parassiti, frutto maturo/immature, germoglio da rimuovere).
- Stima e previsione — il modello, partendo da un campione di misurazioni, calcola lo stato dell'intero noccioleto (es. resa totale) senza misurare ogni singolo albero.
- Azione — la macchina autonoma naviga lungo la fila ed esegue l'intervento (rimozione dei germogli, applicazione mirata, raccolta dati).
Questa è la differenza tra un "strumento più intelligente nelle mani dell'agronomo" e una "macchina che esegue parte del lavoro al posto dell'uomo". Proprio per questa differenza, la tecnologia è promettente ma ancora immatura: maggiore è il grado di autonomia, più la soluzione è costosa, fragile e lontana dall'applicazione seriale nella media azienda agricola.
PANTHEON — progetto di riferimento per il nocciolo
PANTHEON (Precision Farming of Hazelnut Orchards) è un progetto di ricerca europeo finanziato attraverso il programma Orizzonte 2020 (Horizon 2020, contratto di assegnazione n. 774571). È finora il tentativo più serio di applicare l'intero arsenale dell'agricoltura di precisione — robotica, telerilevamento, IoT e big data — proprio al nocciolo. Nel consorzio figurano quattro università e due partner industriali, tra cui Ferrero, il più grande consumatore mondiale di nocciole.
L'idea è la seguente: invece di un trattamento fisso e uniforme dell'intero noccioleto, un numero ridotto di unità robotiche eterogenee (terrestri e aeree) si muove nel noccioleto, raccoglie dati a livello di singolo albero ed esegue parte delle operazioni in campo. Tutti i dati confluiscono in un'unità centrale organizzata come sistema SCADA (Supervisory Control And Data Acquisition — controllo supervisore e acquisizione dati), noto dall'automazione industriale. L'unità centrale esegue quindi azioni di retroazione automatica (es. regolazione dell'irrigazione) e supporta le decisioni dell'agronomo (es. proposte di potatura).
Cosa mira concretamente PANTHEON
Il progetto si è limitato consapevolmente alle attività in cui la robotica e la sensoristica fanno la differenza reale, affinché gli obiettivi fossero raggiungibili:
| Attività | Ruolo dell'IA/robotica |
|---|---|
| Irrigazione | sensoristica del suolo e della pianta + regolazione automatica dell'apporto idrico |
| Potatura | suggerimenti di taglio basati su modelli 3D della chioma (supporto alla decisione) |
| Rilevamento e rimozione dei germogli (suckers) | riconoscimento autonomo e trattamento mirato dei germogli |
| Rilevamento di parassiti e malattie | monitoraggio dell'insorgenza e quantificazione delle soglie di danno |
| Stima della resa (production estimation) | modello di resa basato su misurazioni sparse per albero |
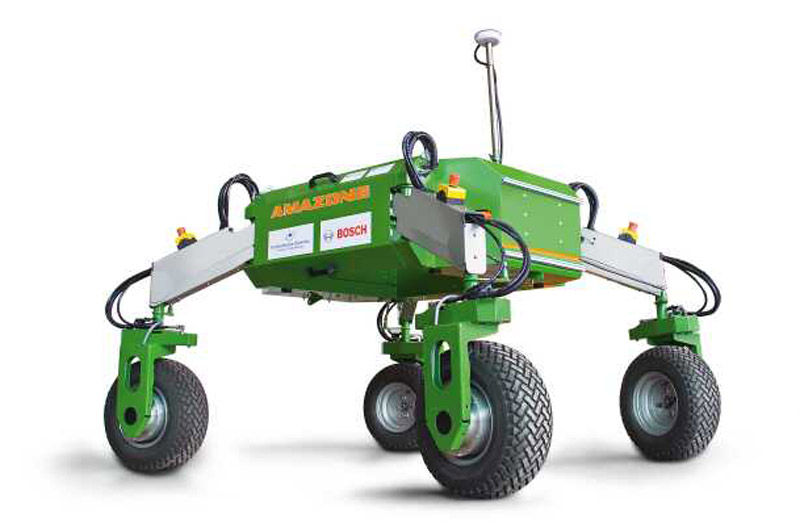
L'architettura del sistema SCADA è composta da una spina dorsale wireless (Wireless Backbone Network), una flotta di robot terrestri (UGV), uno o più robot aerei (UAV), una rete IoT e un'unità centrale. I robot aerei e terrestri si muovono nel noccioleto raccogliendo dati sullo stato delle piante, mentre quelli terrestri eseguono inoltre alcune operazioni.
Piattaforme robotiche e navigazione
PANTHEON ha utilizzato per le operazioni terrestri due piattaforme robotiche SHERPA HL, adattate meccanicamente per il lavoro nel noccioleto. Una piattaforma è derivata per la cinematica di sterzo di Ackermann (come un'automobile), mentre l'altra può operare sia in modalità Ackermann che in modalità omnidirezionale. La validazione sperimentale ha dimostrato che per la navigazione tra le file di nocciolo il modello Ackermann è più pratico di quello omnidirezionale. Per l'orientamento nello spazio, il robot utilizza SLAM (localizzazione e mappatura simultanee), insieme a uno strato di algoritmi per la gestione, la navigazione e la pianificazione del percorso.
Rimozione autonoma dei germogli — esempio di compito completato
Il risultato più concreto del progetto è la gestione autonoma dei germogli (suckers). I germogli alla base del cespuglio consumano nutrienti e acqua e vengono rimossi manualmente o con erbicidi — un lavoro che si ripete più volte durante la stagione. Il robot di PANTHEON ha svolto questo compito su cinque alberi selezionati nella stessa fila nel noccioleto sperimentale: si è navigato autonomamente fino alle posizioni degli alberi selezionati e ha:
- rilevato i germogli in tempo reale utilizzando il modello YOLO su immagini RGB-D (colore + profondità),
- segmentato l'indice di verde ExG (Excess Green),
- ricostruito e localizzato nello spazio utilizzando la libreria Kimera, eseguendo successivamente il trattamento mirato.
Per il rilevamento dei germogli, i ricercatori hanno ottimizzato attentamente la rete neurale convoluzionale YOLOv3 (variante tiny, compromesso tra velocità e precisione, immagine di input 608×608), su un modello pre-addestrato (ImageNet) ulteriormente addestrato su immagini scattate nel noccioleto. Le due sfide principali in campo aperto sono state il rumore di fondo (erba, altre piante) e le condizioni di illuminazione estremamente variabili.
Stima della resa con machine learning
Misurare continuamente ogni albero in un grande noccioleto non è realistico. È quindi fondamentale sviluppare strumenti che stimino la resa totale a partire da misurazioni sparse nello spazio e nel tempo. L'ipotesi di base è che tutti gli alberi in una zona sufficientemente piccola del noccioleto siano esposti a condizioni simili e abbiano perdite comparabili; dalle misurazioni di alcune piante si stima quindi lo stato delle piante non misurate e la resa totale dell'intero noccioleto. Questo è un tipico compito di machine learning: il modello apprende la relazione tra alcune variabili misurabili (es. parametri della chioma, dati storici, indici vegetativi) e la resa finale.
Nella letteratura sul nocciolo vengono correlati indicatori agronomici che possono essere registrati digitalmente e utilizzati come input per il modello — ad esempio la superficie della sezione trasversale del tronco (TCSA) a 30 cm di altezza, la massa del legno tagliato per albero e la resa per albero espressa come massa del frutto con guscio, da cui si calcola anche l'efficienza di produzione (yield efficiency). I modelli informatici in agricoltura non sono una novità né in Italia: sono già utilizzati per la valutazione del suolo e la stima della resa potenziale delle colture, l'approvvigionamento di nutrienti del suolo e il fabbisogno di concimazione.
Ambito realistico
La stima della resa tramite modello è utile per la pianificazione (acquisto, essiccatoio, logistica, contrattazione), ma rimane una stima con incertezza. L'accuratezza dipende dalla qualità e dal numero di misurazioni sul campo con cui il modello viene "alimentato" e calibrato per la specifica varietà e località.
Riconoscimento di malattie, parassiti e frutti (visione artificiale)
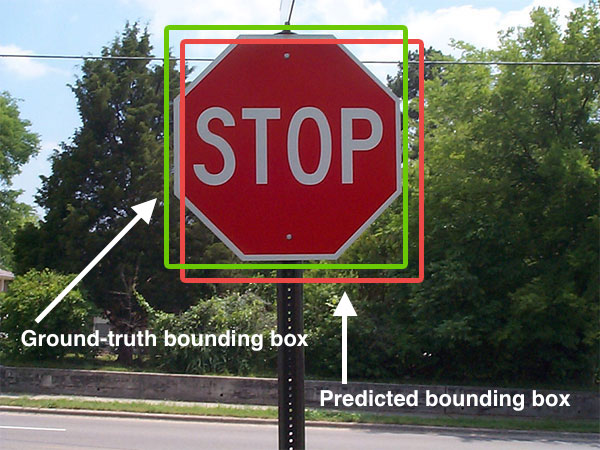
La parte più matura e accessibile dell'IA in frutticoltura è la visione artificiale — il riconoscimento da immagini. L'approccio è quasi sempre lo stesso: si raccoglie un set di immagini etichettate (sano/malato, specie di parassita, fase di maturazione del frutto), su di esso si addestra una rete neurale convoluzionale (CNN) o un rilevatore come la famiglia YOLO, e il modello classifica in tempo reale le nuove riprese dalla telecamera del drone, del robot o dello smartphone.
Cosa dice la letteratura (cifre orientative)
| Applicazione | Approccio | Accuratezza/effetto riportato | Nota |
|---|---|---|---|
| Rilevamento di malattie delle foglie di noce | deep learning, 726 immagini (365 malate, 361 sane) | fino al 99,58 % | coltura affine; set piccolo e "pulito" |
| Rilevamento di parassiti in frutteto | YOLOv4 migliorato, in tempo reale | alta accuratezza di rilevamento | frutteto in generale |
| Conteggio dei frutti dall'aria (durian) | modello tipo EN-YOLO, drone | 95,3 % accuratezza di conteggio | con base di conoscenza per le decisioni |
| Classificazione di nocciole sottosviluppate | acustica d'urto + classificatore (SVM) | ~97 %, 20-40 frutti/s | post-raccolta, non in campo |
Le cifre sono orientative e provengono da singoli studi in condizioni controllate; in un noccioleto reale (luce variabile, polvere, sovrapposizione delle foglie, altre piante sullo sfondo) l'accuratezza è regolarmente inferiore. Una panoramica italiana sull'"Agricoltura Smart" indica esplicitamente il vero valore di questo approccio per il nocciolo: la diagnosi precoce — gli algoritmi di riconoscimento delle immagini analizzano foglie, frutti e fiori e individuano tempestivamente i segni di malattie o infestazioni.
Integrazione con il telerilevamento
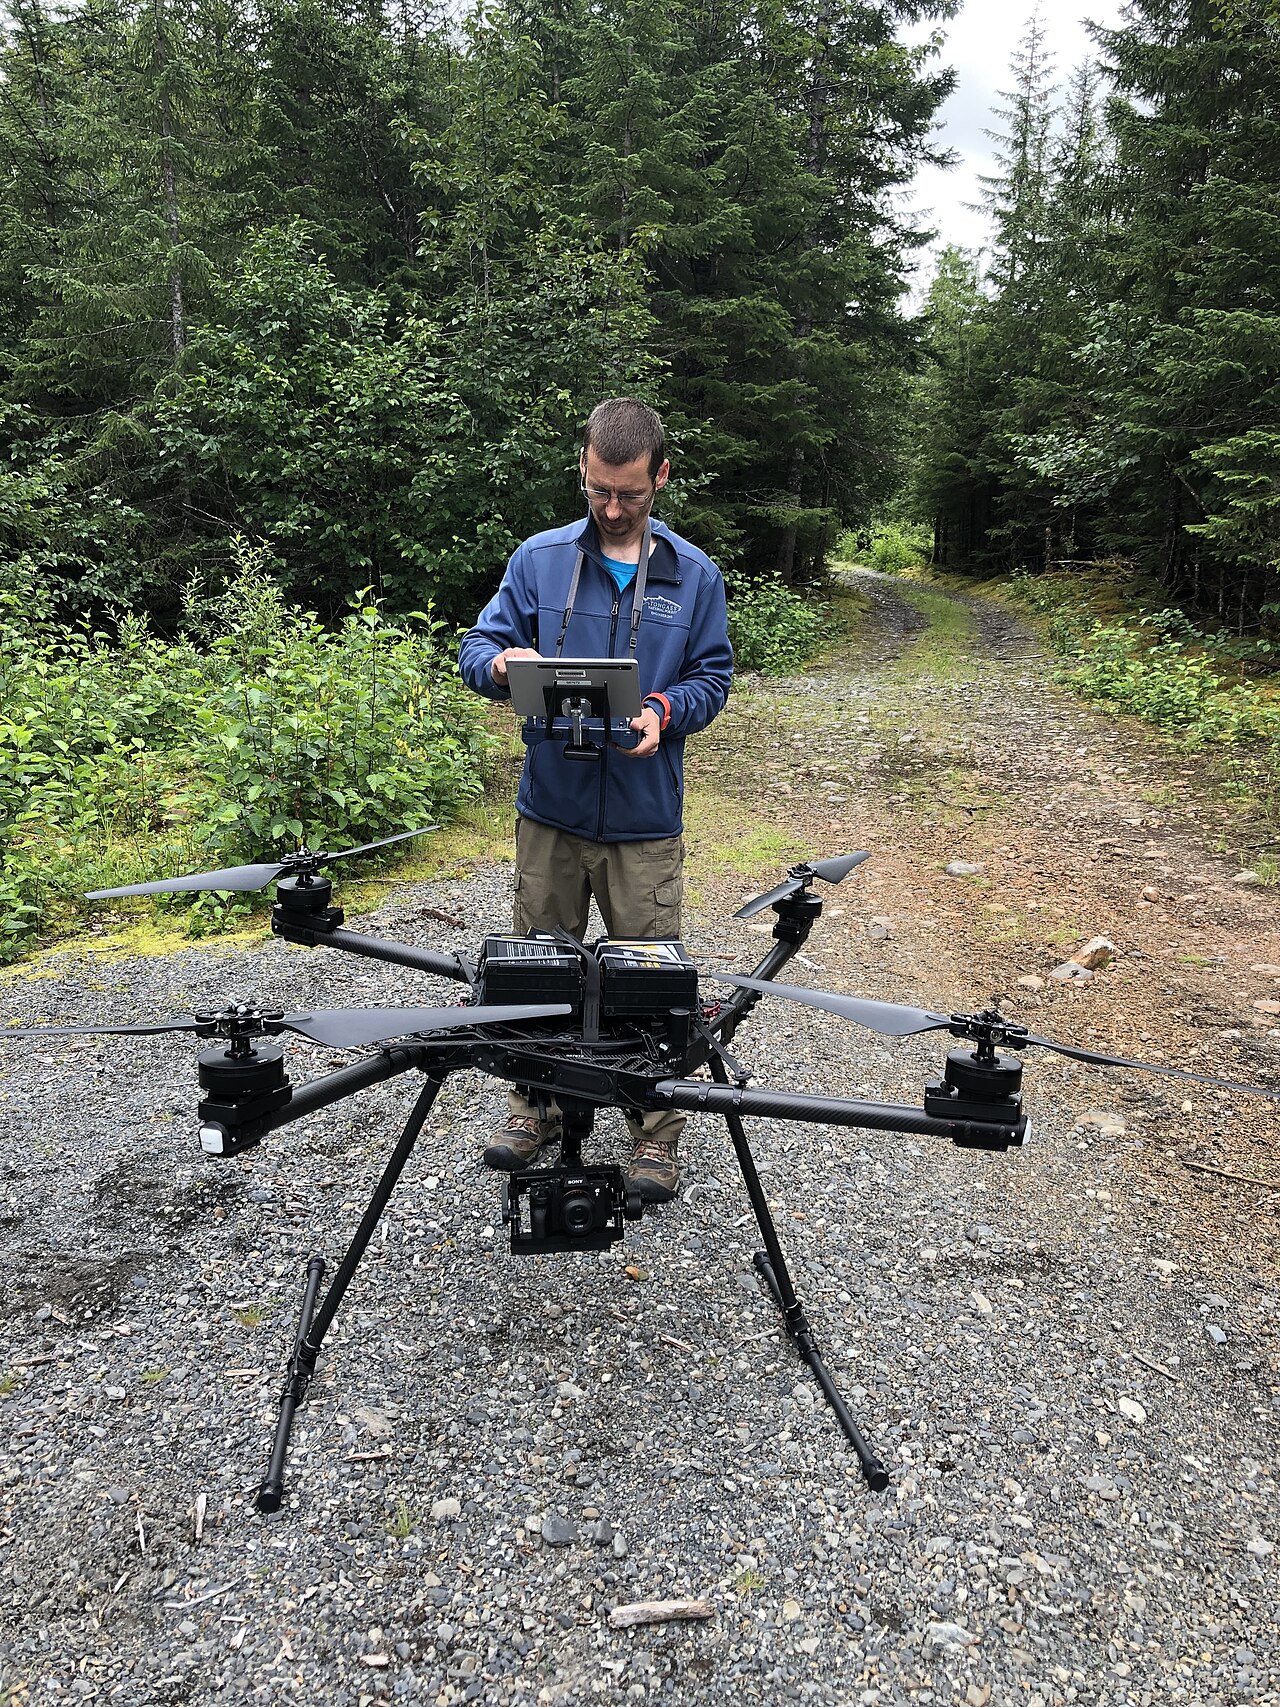
La visione artificiale non lavora solo su riprese ravvicinate. Sensori e indici vegetativi (es. NDVI, CWSI, indici dei carotenoidi) possono segnalare precocemente stress e malattie a livello di albero; su altre colture sono stati così rilevati l'huanlongbing sugli agrumi e la verticilliosi sull'olivo prima della comparsa di sintomi visibili. Revisioni sistematiche sul monitoraggio dei frutteti con droni e reti neurali indicano proprio queste applicazioni: segmentazione degli alberi, rilevamento di malattie e insetti nocivi, riconoscimento dei frutti e stima della produzione.
Ultima tendenza (2025)
Le ricerche più recenti integrano rilevatori come YOLO con modelli linguistici e visuo-linguistici di grandi dimensioni affinché il sistema non solo riconosca il problema, ma proponga anche una misura (es. EN-YOLO con una "base di conoscenza degli esperti" per le decisioni di protezione). Parallelamente, si stanno sviluppando versioni leggere dei modelli per l'esecuzione su hardware embedded economico (Raspberry Pi, droni), aprendo la strada all'applicazione anche al di fuori del laboratorio. Appaiono inoltre robot specializzati per lo scouting, ad esempio per il rilevamento di piante infette da virus in campo.
Stato della tecnologia: cosa funziona e cosa no
È corretto classificare le tecnologie in base alla loro maturità per l'applicazione reale nei noccioleti:
| Tecnologia | Maturità | Realtà per il produttore croato |
|---|---|---|
| Riconoscimento di malattie/parassiti da immagine (telefono/drone) | media-alta | disponibile come strumento di supporto alla diagnosi; verificare i risultati |
| Stima della resa tramite modello da misurazioni | media | fattibile con sufficienti dati sul campo e calibrazione |
| Potatura assistita da macchinari (suggerimenti di taglio) | bassa-media | principalmente ricerca; il taglio è ancora eseguito dall'uomo |
| UGV autonomi per polloni / dati (PANTHEON) | bassa (ricerca) | dimostrato in esperimento, non è un prodotto in serie |
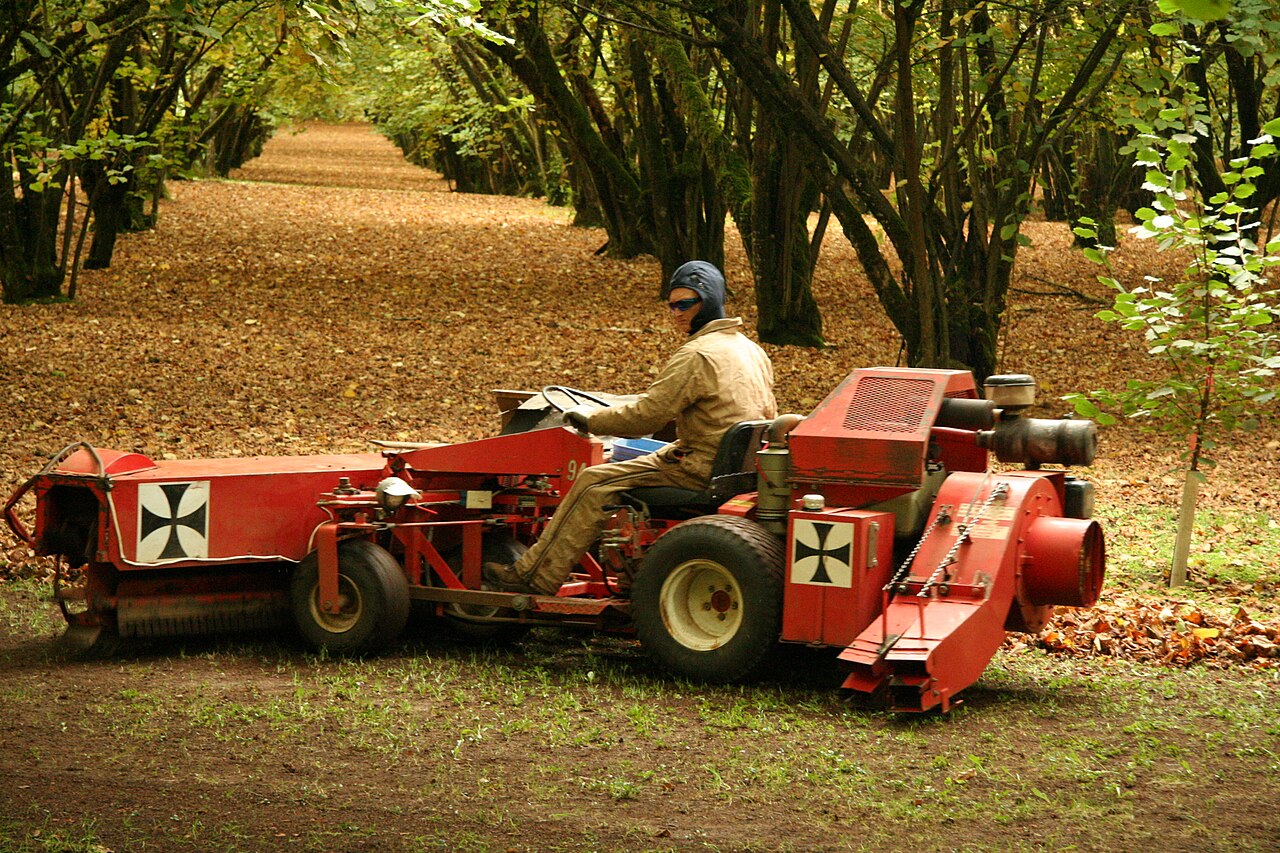
| Raccolta meccanizzata delle nocciole (scuotimento + raccolta da terra) | alta (matura, ma non "UI") | standard su superfici superiori a ~3 ha |
Chiave: la robotica autonoma per la nocciola è ancora in fase di ricerca. PANTHEON ha dimostrato che alcuni compiti (rimozione dei polloni, raccolta di dati per albero) possono essere automatizzati, ma non si tratta di un prodotto acquistabile "a scaffale". Le applicazioni robotiche in agricoltura sono ancora in sviluppo, con molte applicazioni inesplorate. Al contrario, la meccanizzazione classica della raccolta — che non è UI, ma macchine per scuotimento e aspirazione dei frutti dal suolo — è da tempo una realtà e su grandi superfici riduce i costi (la raccolta rappresenta fino al ~50 % dei costi totali di produzione).
Raccomandazioni pratiche ed errori comuni
Ciò che oggi è redditizio e fattibile per un'azienda agricola familiare (OPG):
- Iniziare con la visione artificiale come supporto alla diagnosi — applicazioni/servizi che suggeriscono la possibile causa da una foto della foglia. Trattateli come un "secondo parere", non come una diagnosi definitiva.
- Integrare la visione con droni e indici di vegetazione per il rilevamento precoce di focolai di stress, visitando miratamente solo le zone problematiche.
- Per la stima della resa, registrare sistematicamente i dati sul campo (campioni di alberi, misurazioni) — senza dati di input di qualità, nessun modello è affidabile.
- Valutare la raccolta meccanizzata e la lavorazione (racchiappatrice, essiccatoio) attraverso i programmi di sostegno (ad es. tipo di operazione del Piano Strategico della PAC / ex IPARD), poiché le attrezzature sono costose e spesso conviene anche attraverso il lavoro a contratto per altri.
Errori comuni:
- Fidarsi dell'accuratezza pubblicizzata del "99 %". Queste cifre valgono per dataset di laboratorio ordinati; in un noccioletto polveroso con luce variabile, il risultato è peggiore.
- Acquistare robot autonomi come soluzione pronta. Per la nocciola, un prodotto in serie di questo tipo praticamente non esiste; si tratta di piattaforme di ricerca.
- Ignorare la preparazione del terreno per la meccanizzazione. Sia per la raccolta meccanizzata che per la guida dei robot, il suolo deve essere livellato e pulito (frantumazione, rullatura, desicazione del prato prima della raccolta), altrimenti l'efficacia delle macchine diminuisce.
- Eseguire ciecamente le raccomandazioni automatiche per la protezione. Dosaggi, prodotti e tempi dipendono dalla varietà, dalla località e dalla registrazione del prodotto — verificare sempre l'etichetta vigente e il servizio di consulenza.
Fonti
Questo articolo è un riassunto AI tratto da una raccolta interna di letteratura sulla nocciola (corpus RAG) e da fonti pubblicamente accessibili. Dosaggi, cifre e affermazioni sono di natura informativa e devono essere verificati nelle fonti originali e presso il servizio di consulenza. Principali fonti utilizzate:
- PANTHEON — Precision Farming of Hazelnut Orchards, Orizzonte 2020 (n. 774571), CORDIS — https://cordis.europa.eu/project/id/774571
- PANTHEON — siti web ufficiali del progetto e deliverable (Università Roma Tre) — https://pantheon.inf.uniroma3.it/
- Pantheon: robots giving a helping hand to hazelnut farmers, Commissione Europea — https://digital-strategy.ec.europa.eu/en/news/pantheon-robots-giving-helping-hand-hazelnut-farmers
- Precision Farming of Hazelnut Orchards (PANTHEON) — SCADA for Agriculture (corpus RAG, deliverable PDF; sviluppo UGV, SHERPA HL, Ackermann/SLAM)
- Potena e coll. (2020), Sucker detection — affinamento fine di YOLOv3 per il rilevamento dei polloni nel noccioleto — https://doi.org/10.1109/ccta41146.2020.9206335
- An Autonomous Sucker Management Architecture (validazione nel noccioleto PANTHEON; YOLO + ExG + Kimera) — corpus RAG, 2022.
- Pretto e coll. (2020), Building an Aerial-Ground Robotics System for Precision Farming (RHEA, PANTHEON, GRAPE, SWEEPER) — corpus RAG
- Orchard monitoring based on UAVs and image processing by ANN: a systematic review (2023) — corpus RAG
- Next-generation methods for early disease detection in crops (2023) — corpus RAG
- Rilevamento di malattie delle foglie di noce tramite deep learning (726 immagini, fino al 99,58 %) — corpus RAG
- Detection of underdeveloped hazelnuts by impact acoustics (~97 %, 20-40 frutti/s) — corpus RAG
- Parisi (2024), Smart Agriculture: Nuove Tecnologie in Agrometeorologia e Agronomia — corpus RAG
- Pacchiarelli e coll. (2025), Influence of the Plant Training System on Yield and Nut Traits of European Hazelnut — https://doi.org/10.3390/agronomy15020345
- Hunt e coll. (2025), rilevamento remoto della salute degli alberi nei frutteti — https://doi.org/10.3390/s25010288
- Gojak, M. (2020), Attacco trattore per la raccolta delle nocciole, FSB — corpus RAG
- Mehanizacija u proizvodnji i doradi lješnjaka u tvrtki Minas-Zrno 1 (2021) — corpus RAG
- A real-time object detection model for orchard pests based on improved YOLOv4 — https://www.ncbi.nlm.nih.gov/pmc/articles/PMC9360051/
- Small Object Detection in Agriculture: Durian Orchards Using EN-YOLO (2025) — https://www.ncbi.nlm.nih.gov/pmc/articles/PMC12430213/
- Advancing site-specific disease and pest management in precision agriculture (2025) — https://arxiv.org/html/2510.24650v1